RoboFab 添了一台大机器丨博理发布面向具身智能的大型 3D 打印机 T6080
603 × 339 × 800 mm成型空间,让肢体级仿生肌肉与大尺寸结构件一次成型,拓展RoboFab面向具身智能的全栈制造能力。
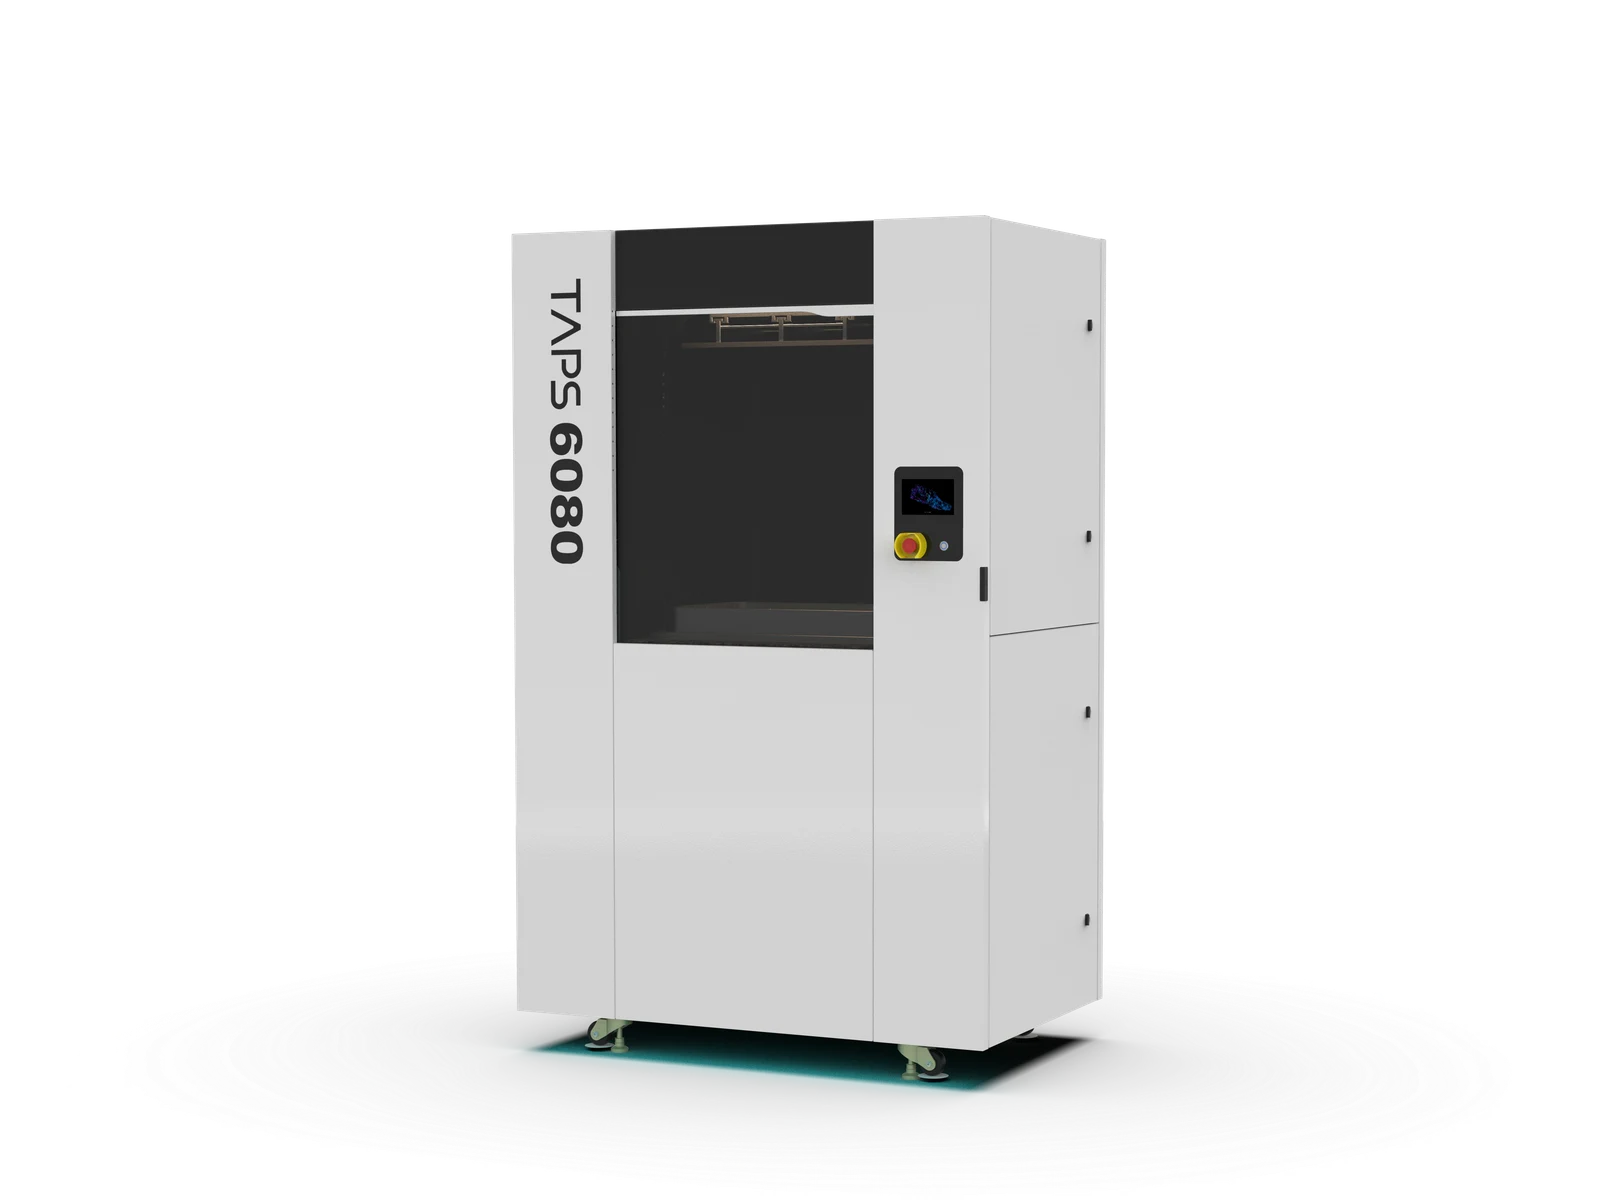
10 月 15 日,第三届 TCT 深圳展现场,博理科技发布大型 3D 打印机 T6080:整机 1445 × 900 × 2310 mm,成型空间 603 × 339 × 800 mm(长 × 宽 × 高),构建体积约为 TAPS 400(384 × 216 × 400 mm)的 4.9 倍。
这是博理专门为具身智能推出的大幅面机型。 它要解的,是一件很具体的事:让机器人身上那些"必须是一整段"的结构,终于能一次成型。
它属于博理面向具身智能行业的方案 RoboFab。
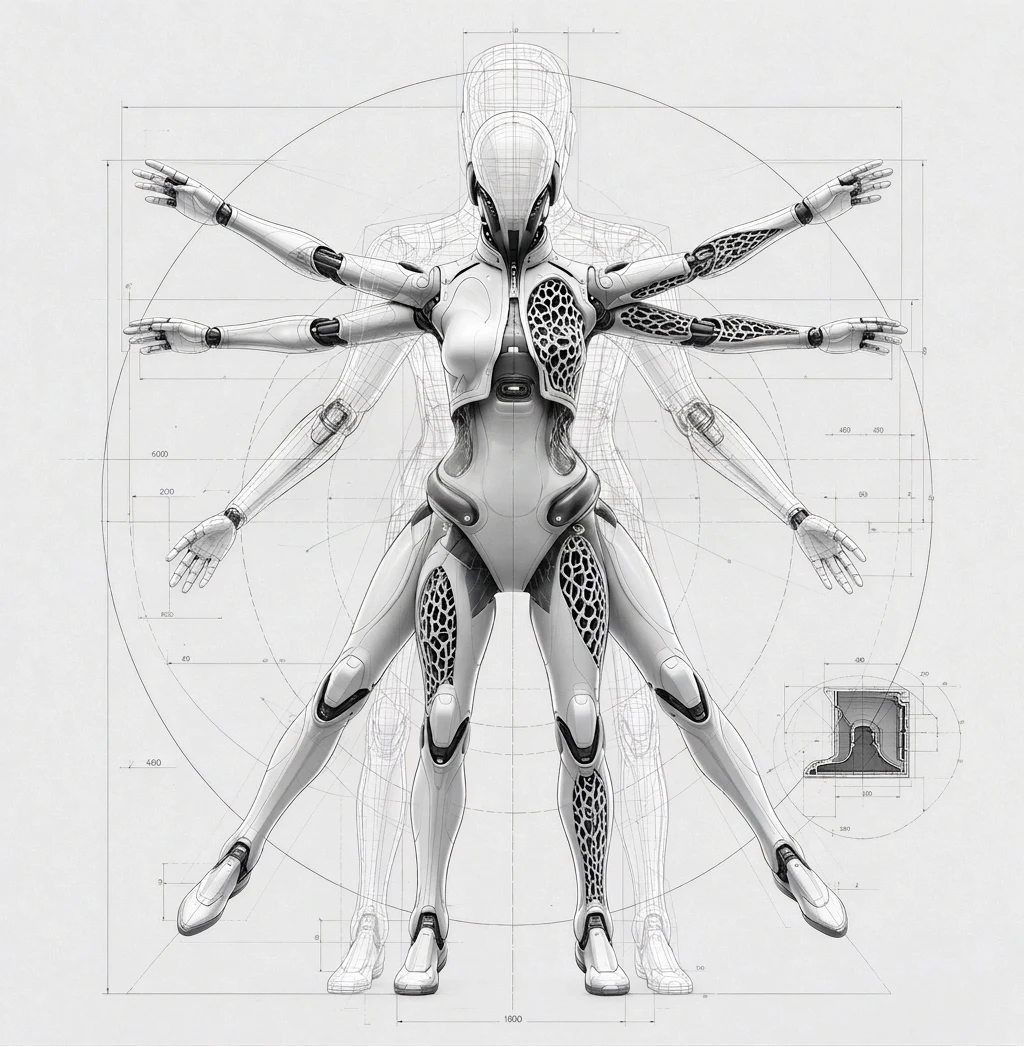
一、为什么机器人需要一台大幅面的设备
拼接是 3D 打印行业用了很多年的一种做法。设备幅面小的时候,把大件分几块打印、再拼起来,是那时候通行的做法——幅面摆在那里,只能这么办,博理自己也是这么一路做过来的。
这条路有它天然的边界,而且边界不在工艺水平上:只要结构是连续受力的,接缝就是它先天薄弱的地方。一段仿生肌肉如果分成三块打印、再粘接起来,受力时先裂的是那里,做疲劳测试时先断的也是那里。这不是谁做得不够好,是"拼"这种做法的适用范围到这里为止。
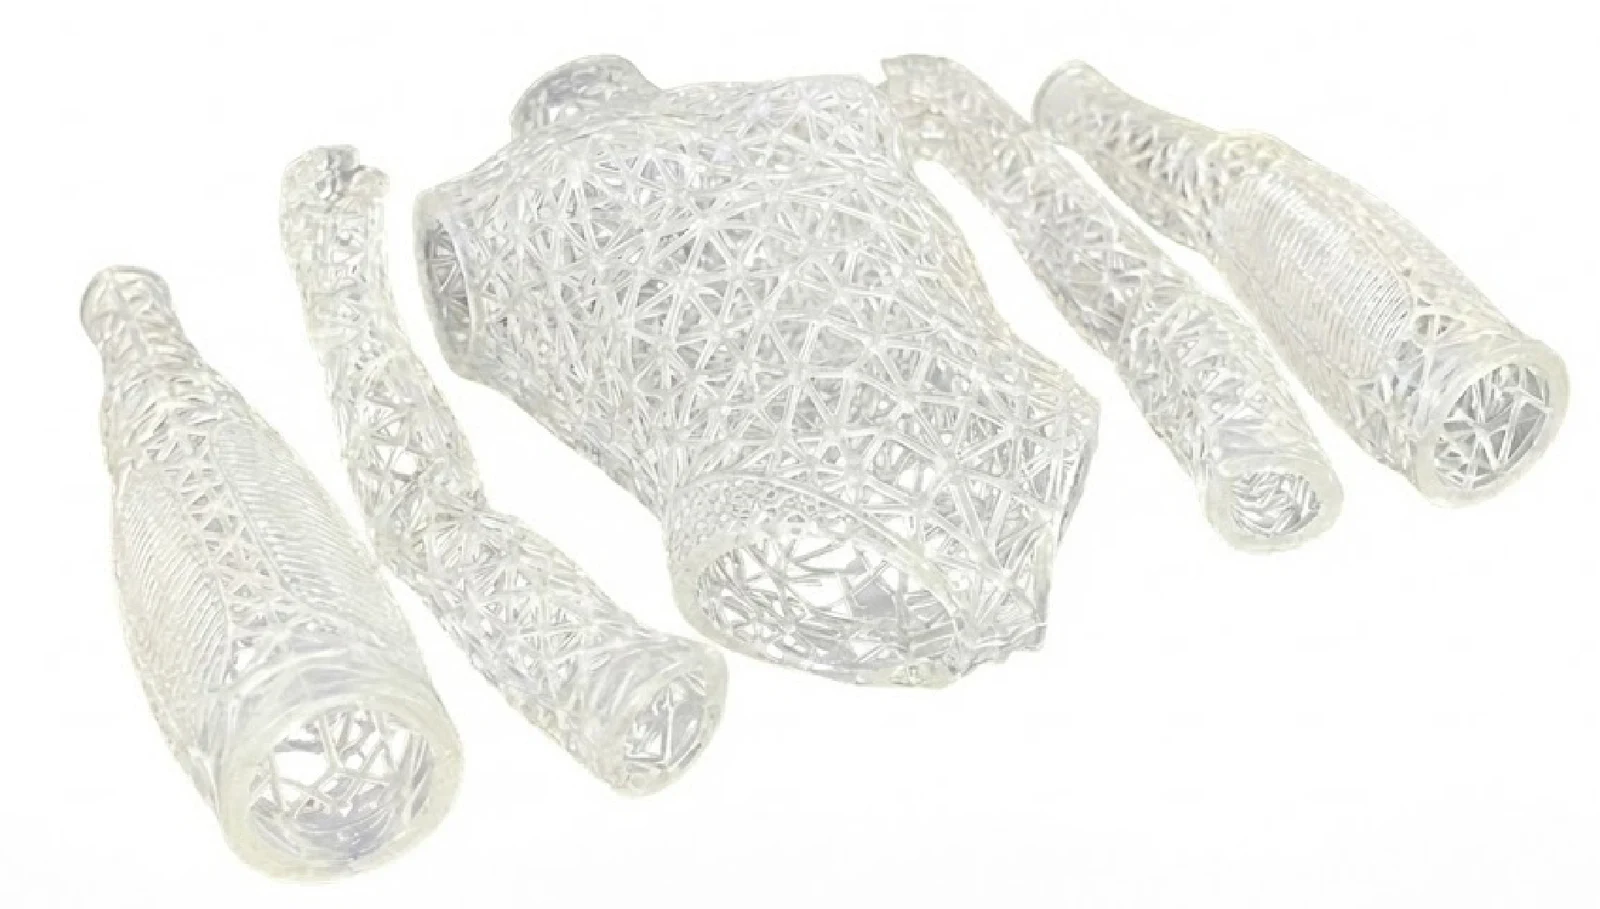
具身智能把这个问题推到了台前。当机器人开始要求"等身仿生肌肉",问题就变成了一个很朴素的工程问题:有没有一台设备,能一次装得下整段肌体。
T6080 就是这个答案。800 mm 的成型高度,带来的直接变化是:
一整段肢体级仿生肌肉,可以一次成型,不必再分段粘接;
一副大尺寸结构件,可以整体打印,不必先切开;
一批产品,可以在同一幅面内同时排布,不必分几次打完。
大不是目的。大是为了让机器人身上的这些活,能在一次里做完——少一道接缝、少一道装配、少一次搬运。
二、为具身智能做的,是一整套能力
博理把这套能力称为"仿生柔体":以高性能光敏弹性体为材料,把连续肌体结构一次成型。它要解的是一个力学问题——仿生肌肉是连续体,在需要力学连续性的结构上,接缝是一处绕不开的弱面。这套能力,已经在国内外多家机器人企业的项目里落地。
从关节到肢体,机器人的身体件有一个共同的要求:受力路径要连得上。分段拼出来的件,无论拼得多好,接缝都在受力路径上留了一处变数。T6080 能做的,是把这一段完整地做出来。
这些能力不是零散交付的。博理把它们收在一个名字下面——RoboFab,面向具身智能行业的增材全栈方案:数字化设计在前,高性能材料体系在中,超高速云工厂在后,三段咬合成一条链。T6080 让这条链在装备端再往上抬一档:大尺寸结构件,不必再绕道拼接。
三、能做大件的设备,不止是把机器做大
把光固化设备做大,难度不在"放大尺寸",而在放大之后要同时守住的东西:幅面变大,离型力随成型面积呈平方级增长;成型高度变高,Z 轴精度要保持全程稳定;光源要在大幅面上做到均匀,树脂液面要在大尺寸槽体内保持平整。任何一项守不住,大就变成了"能打、但打不好"。
这些事靠人盯着做不到。幅面越大,需要同时调的参数越多,留给调整的窗口越短。T6080 搭载博理新一代的 PollyPilot 控制中枢——一套 AI 智适应控制系统,在打印过程中实时感知并修正参数,让大幅面下的成型质量保持一致。设备越大,这套控制越关键:它决定这台机器是"能打大件",还是"大件也能打得稳"。
博理的做法,是把材料、装备、软件、工艺放在同一条链上打磨——材料端自研高性能光敏弹性体,设备端自研超高速光固化装备,中间由工艺参数把两端咬合起来。
四、T6080属于一条更大的路线
T6080 来自博理自研的 HALS 超高速 3D 打印技术平台,是这个平台设备体系 TAPS 系列的新成员。从 TAPS 200 到 TAPS 400,再到今天的 T6080,这条路线一直在解同一道题:
不是把东西打印出来,而是把东西做成产品。
它们共同构成 TAPS 系列,适用于不同场景。
T6080的推出,背后是博理的那条完整的链——从材料、装备、软件到终端产品,每一段都由博理自己走完,也已经走到用户手上。这也正是 RoboFab 要交给具身智能行业的东西。
Dare to be Different. Doing more with less.
如果你项目里的哪一段适合交给这台机器,欢迎直接找 RoboFab 团队。